在現代化精密制造和裝配作業中,物料搬運的精度直接關系到產品質量和生產效率。一臺發動機缸體能否準確對位、一塊精密電路板能否平穩放置、一個電池包能否無磕碰地裝入車身——這些環節對起重設備提出了遠超“能吊起來”的要求。
精準定位和人機工程學設計,正是KBK智能起重設備區別于傳統起重機的關鍵所在。而在這背后,懸浮模式是一項核心支撐技術。本文從精準定位的技術實現、人機工程學設計、懸浮模式工作原理三個維度進行解讀。
一、KBK智能起重設備的精準定位是如何實現的
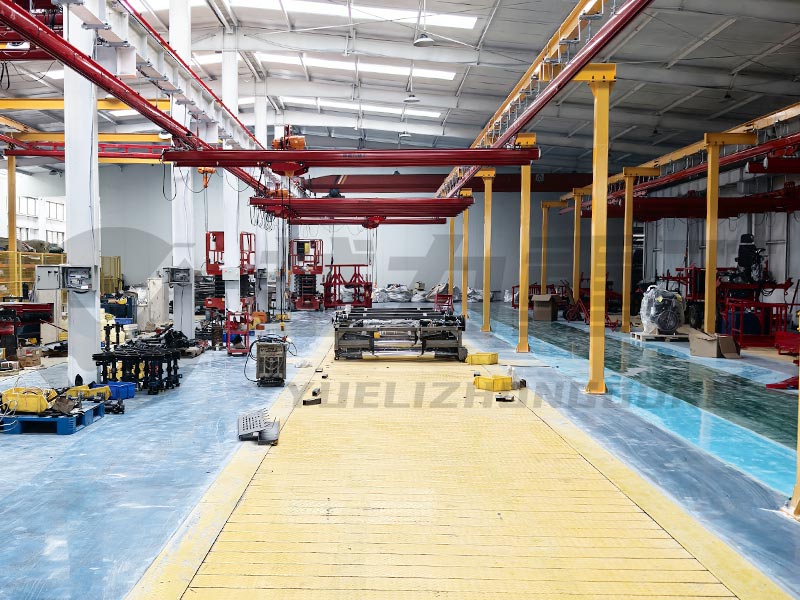
KBK智能起重設備的精準定位,并非依靠單一技術,而是機械結構、驅動控制與智能感知三個層面的協同作用。
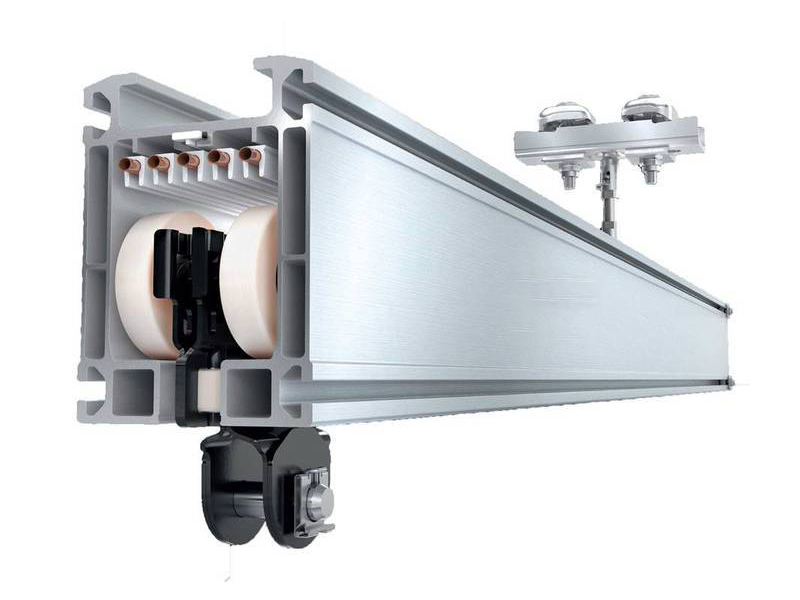
1.1 機械結構基礎:高精度軌道與低阻力運行
精準定位的第一步,是軌道系統本身具備足夠的精度和穩定性。
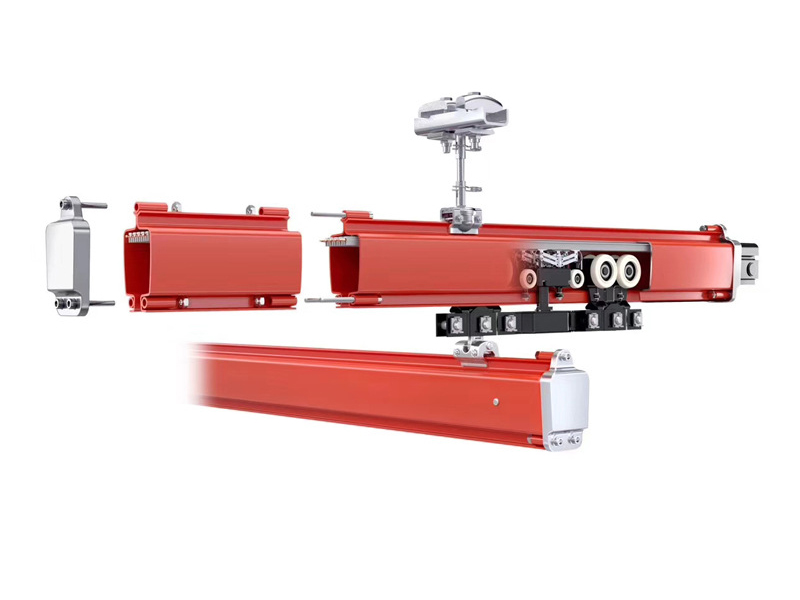
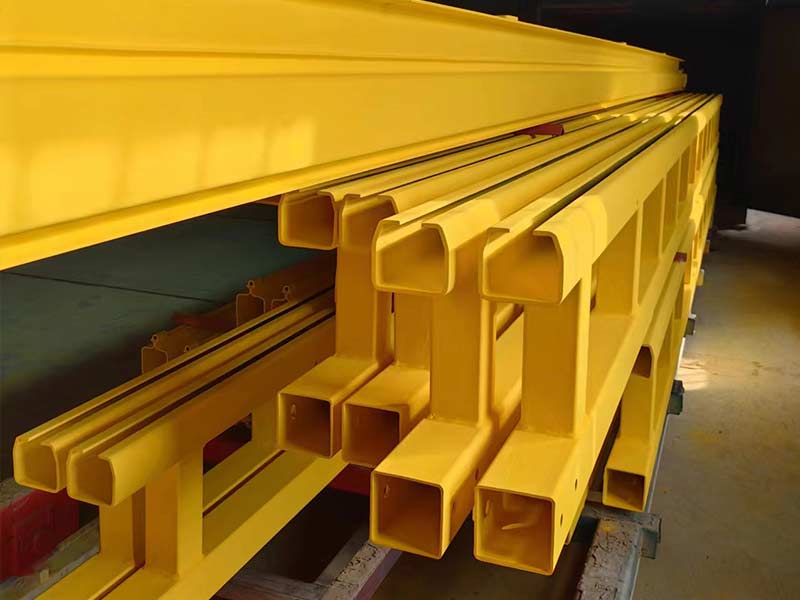
KBK智能起重設備采用高強度冷軋型材軌道,軌道平直度高、扭曲度小,為小車運行提供了平整的行走面。有資料顯示,冷軋型軌的平直度可控制在0.75mm/m以內,扭曲度小于0.1度/m。
此外,KBK軌道系統的滾動阻力低于0.3%,運行順滑。低阻力意味著操作人員在接近目標位置時,可以更精細地控制小車的移動量,不會因為阻力過大而產生“推不動”或“一推就過頭”的問題。
1.2 驅動控制系統:從手動到自動的精度躍升
在驅動層面,KBK智能起重設備通常配備伺服驅動系統或變頻調速系統。
伺服電機配合絕對值編碼器,可以實現精準的速度和位置控制。有測試數據顯示,某些KBK系統實現的定位精度可達±1mm。在剛性KBK系統中,運行定位精度可達±5毫米。通過軌道沿線布置的二維碼地標和吊具上的視覺相機,系統還能實現±5mm的重復定位精度。
速度控制方面,智能提升機支持無級變速,快速升降可達36m/min,慢速時可實現每秒毫米級的升降定位。這種寬泛的速度調節范圍,使得設備既能滿足快速搬運的需求,又能在接近目標時切換至微動模式,實現精細對位。
1.3 智能感知:讓設備“看見”負載
精準定位還依賴于設備對負載狀態的實時感知。智能電動葫蘆配備自動重量感應功能,能夠感知載荷重量,如果超過額定載荷則即時報警且不允許提升。
在一些更先進的配置中,KBK系統還集成了光電傳感器和位移傳感器,能夠實時監測負載的位置和姿態。這些感知數據反饋給控制系統后,系統可以自動調整運行參數,確保負載在搬運過程中保持穩定。
二、人機工程學設計:讓操作回歸“自然”
精準定位不只是設備自己的事——最終把負載放到指定位置的,還是操作人員。如果操作設備本身費力、別扭、難以控制,再高的機械精度也無從發揮。
2.1 從“對抗重物”到“引導重物”
傳統起重機操作中,操作人員需要克服設備的慣性、摩擦力和負載的重力,操作過程本質上是“與重物對抗”。而KBK智能起重設備的人機工程學設計,目標是將這種對抗關系轉變為引導關系。
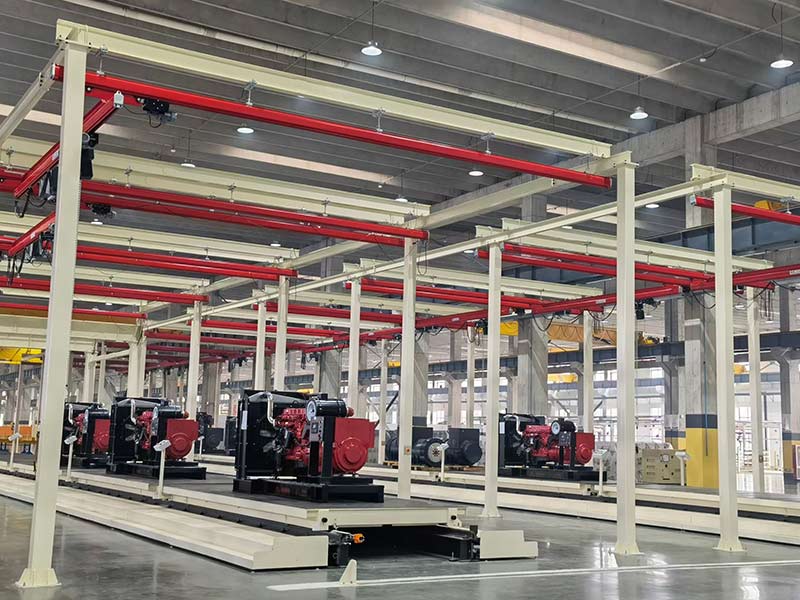
智能提升設備使操作人員能夠高效地、符合人體工程學地提升和搬運重物,仿佛成為我們手臂的延伸。智能控制系統確保僅需輕輕用力即可流暢地運行起重系統并安全定位,降低工人勞動強度與避免勞動損傷。
2.2 單手操作與直觀控制
KBK智能起重設備支持單手操作,操作人員可以通過一只手完成負載的升降和移動。這種設計大幅降低了操作的復雜性和體力消耗。
操作手柄內部內置光學傳感器,僅在操作者感知位置后移動。這意味著設備不會對操作者的無意觸碰做出響應,避免了誤操作帶來的安全風險。
2.3 降低勞動強度與工傷風險
人機工程學設計的直接價值,體現在勞動強度的降低和工傷事故的減少上。
智能提升機符合人體工程學設計,操作人員可以單手操作,降低了勞動強度,減少因長時間重復勞動導致的疲勞和工傷風險。工作場所更合乎人體工程學,最小化勞動力和疲勞,降低事故和工傷引起的缺勤風險。
三、懸浮模式:精準定位與人機工程的交匯點
如果說精準定位是KBK智能起重設備的“硬實力”,人機工程學設計是“軟實力”,那么懸浮模式就是兩者交匯的核心技術。
3.1 什么是懸浮模式
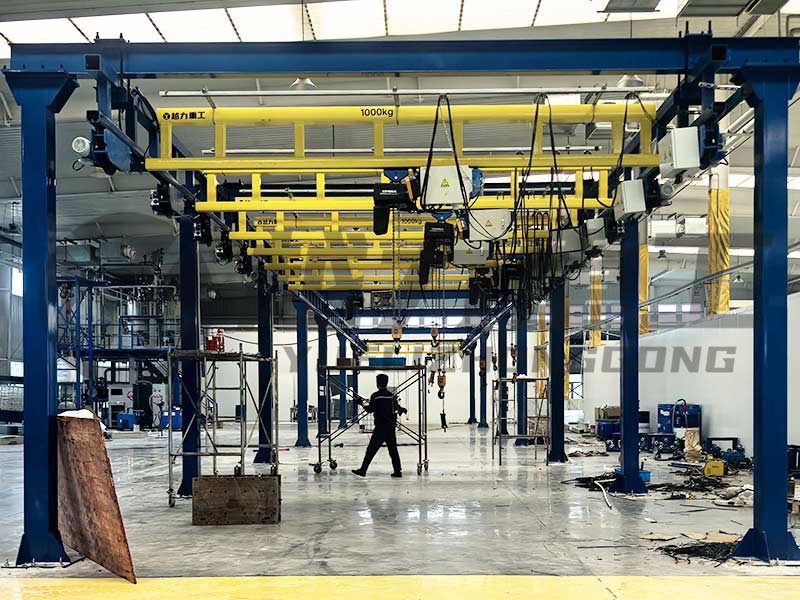
懸浮模式是KBK智能起重設備的一種操作模式,在此模式下,負載處于一種“零重力”或“懸浮”狀態——設備自動平衡負載的重量,操作人員只需要對負載施加很小的力,就可以輕松地將其移動到目標位置。
智能輔助提升設備配置有多種用途的“懸浮模式”,只需對負載施加2kg的作用力,操作人員即可通過雙手控制負載,在全程范圍內進行定位。在懸浮模式下,操作者只需要單手向負載物施加很小的力就可以提升重達600kg的重物。
3.2 懸浮模式的工作原理
懸浮模式的實現,依賴于伺服驅動系統與傳感器系統的協同工作。
智能提升機由伺服驅動器、伺服電機、減速機、傳感器(稱重、光電、位移等)和控制系統組成。當操作人員對負載施加一個微小的力時,傳感器立即檢測到這個力的大小和方向,控制系統計算出需要輸出的補償力,伺服電機隨即驅動鏈條或鋼絲繩做出響應。
整個過程在毫秒級別內完成閉環控制,操作人員感受到的是一種“負載仿佛沒有重量”的操作體驗。有產品描述將這種體驗概括為:手柄/浮動雙模式符合人體工學,單人單手即可實現負載上下移動;懸浮模式下,指尖控制,操作者意愿進行快慢移動,毫不費力瞬時響應。
3.3 懸浮模式對精準定位的價值
懸浮模式對精準定位的貢獻,主要體現在三個方面:
第一,消除重力干擾。 在傳統操作中,操作人員需要同時對抗重力和控制方向,兩件事疊加在一起,精度難以保證。懸浮模式消除了重力因素,操作人員只需要專注于“往哪個方向移動”和“移動到什么位置”。
第二,實現微動控制。 懸浮模式下,操作速度可以做到0.3m/min的精準定位。這種低速微動能力,使得精密零部件的對接和裝配成為可能。
第三,雙手解放。 操作人員可以用雙手直接操控載荷,實現精準定位。雙手操作比單手更穩定、更精確,尤其在需要調整工件角度和姿態的裝配場景中優勢明顯。
3.4 懸浮模式的應用場景
KBK起重機的懸浮功能在多個行業中得到應用:
汽車制造業:在車身裝配線中,通過精準操控工件位置,確保車身各部件的準確對接和裝配。
航空航天業:用于各種復雜工件的搬運和裝配,確保工件的精準對接和穩定搬運。
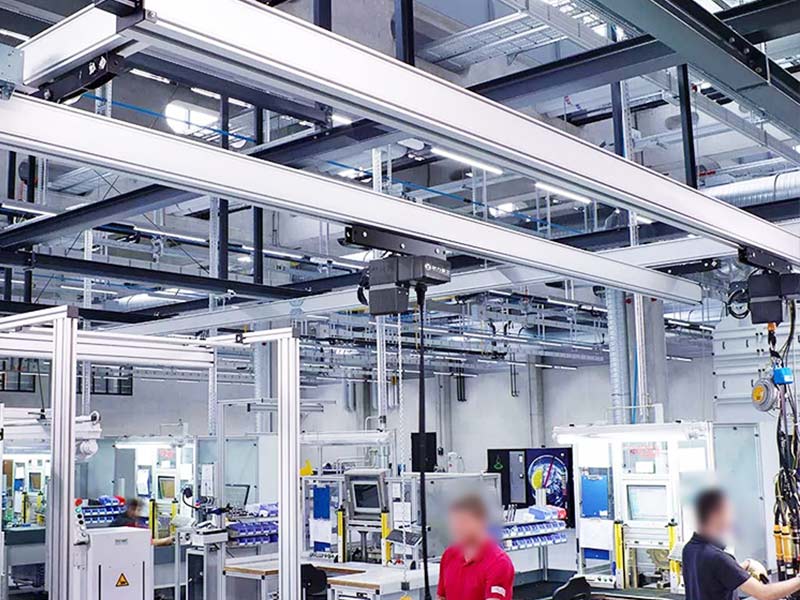
電子制造業:用于各種精密元器件的搬運和裝配,確保微小、精密的元器件在搬運過程中的穩定性和安全性。
食品加工、醫藥制造、物流配送等領域也有廣泛應用。
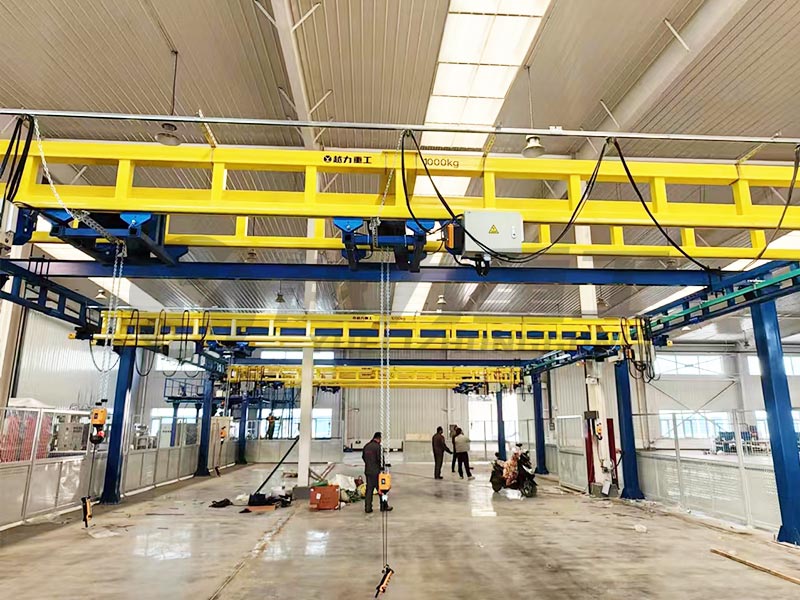
四、越力重工的KBK智能起重設備實踐
山東越力重工有限公司位于山東省泰安市新泰市羊流鎮工業園區,是一家集研發、制造、銷售、安裝、售后于一體的現代化起重機制造商。
在智能起重領域,越力重工的KBK起重機產品可配置智能提升機作為起升裝置,實現懸浮模式操作和無級變速控制。智能提升機的懸浮功能可以讓操作人員在裝配過程中輕松調整部件的位置和角度,提高裝配效率和質量。
在精準定位方面,越力重工在多個實際項目中積累了實踐經驗:
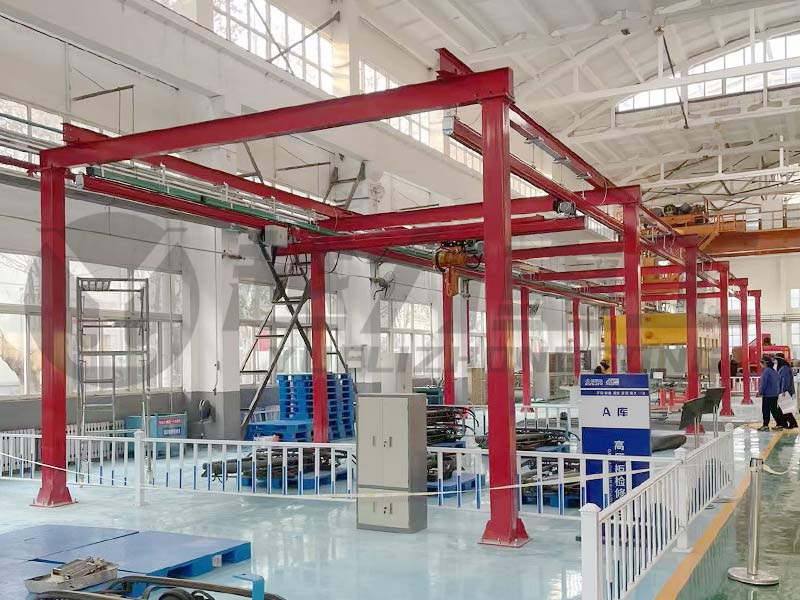
2噸剛性KBK起重機在上海某機器人工程組裝線中的應用:采用封閉型軌設計,軌道剛度高、變形小,特別適合需要精確定位的場合。系統運行平穩,微動性佳,滿足機器人部件±1mm以內的精密對接要求。
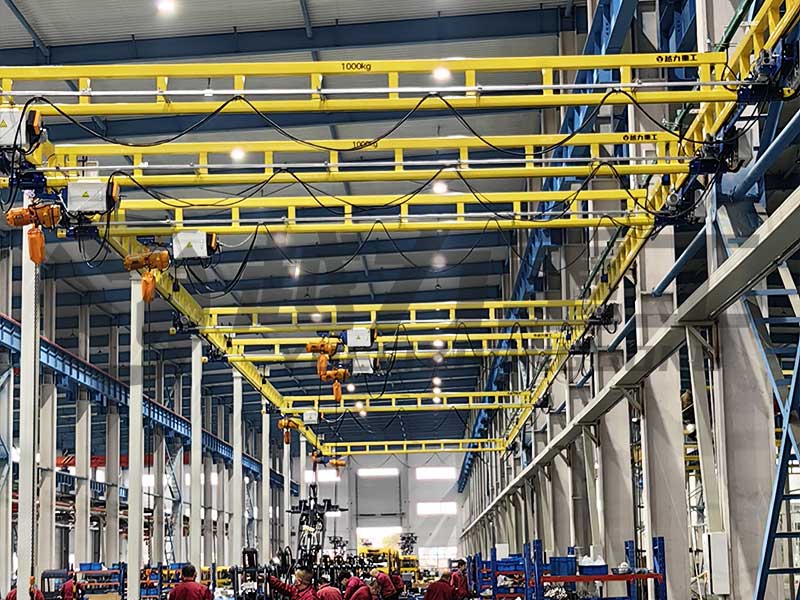
KBK剛性懸掛起重機在江西某電子器械組裝車間中的應用:通過集成先進的驅動與控制技術,實現毫米級的精確定位,確保組裝過程的精確無誤。系統配備了多重安全保護裝置,包括過載保護、緊急停止按鈕、防碰撞感應等。設備投用后,生產線整體效率提升約40%。
KBK柔性起重機在山東濟南機務段高壓檢修線中的應用:配置了智能控制系統,實現精準定位和遠程操作。自動化控制系統實現快速響應和精準定位,大幅提高檢修作業效率。
越力重工的核心技術團隊自2003年起從事起重機領域的設計、安裝與服務工作,在全國范圍內設有36處服務網點,可提供從現場勘測、方案設計、設備制造到安裝調試、售后維保的全流程服務。
五、總結
KBK智能起重設備的精準定位,是高精度軌道、伺服驅動控制、智能感知系統三層技術協同作用的結果。而讓這種精度真正落地到日常操作中的,是人機工程學設計和懸浮模式——前者讓操作變得自然、省力、單手可控;后者讓負載“懸浮”起來,操作人員只需用很小的力就能實現精準引導。
懸浮模式的核心價值在于:它將操作人員從“對抗重力”的體力勞動中解放出來,使其能夠專注于“位置”和“姿態”的精確控制。這種“設備承重、人控方向”的分工,正是KBK智能起重設備在精密裝配場景中不可替代的原因。
在選擇KBK智能起重設備時,山東越力重工有限公司具備從研發制造到安裝售后的完整能力,產品已在機器人組裝、電子器械裝配、機車檢修等多個精密場景中得到驗證,能夠為不同行業、不同精度要求的客戶提供定制化的智能搬運解決方案。